Bonjour ! Dans la leçon précédente, nous avons établi qu'une base est un ensemble "parfait" de vecteurs qui sert de système de référence pour un espace vectoriel. Nous avons vu comment trouver une base pour différents sous-espaces. Aujourd'hui, nous allons nous concentrer sur la base la plus intuitive et la plus fondamentale de toutes : la base canonique.
L'objectif de cette leçon est simple mais essentiel : vous apprendrez à identifier les vecteurs de la base canonique de . C'est la base par défaut que nous utilisons, souvent sans même y penser, et elle sera le point de départ de nombreux calculs, notamment pour construire les matrices associées aux applications linéaires, un objectif central de votre programme d'étude.
Le système de référence "naturel"
Dans votre domaine, le génie civil, vous êtes habitué à décomposer des forces, des vitesses ou des déplacements selon les axes x, y et z. Les petits vecteurs de longueur 1 qui pointent le long de ces axes, souvent notés , et , constituent le système de référence le plus naturel pour décrire l'espace tridimensionnel. La base canonique est précisément la généralisation de cette idée à n'importe quel espace .
La base canonique de et
Commençons par les cas les plus simples.
-
Dans le plan , la base canonique est composée de deux vecteurs :
- , un pas de 1 le long de l'axe des abscisses (x).
- , un pas de 1 le long de l'axe des ordonnées (y).
Tout vecteur du plan peut s'écrire de manière unique comme .
-
Dans l'espace , on étend simplement cette logique avec un troisième vecteur pour le troisième axe (z) :
- , qui correspond à votre vecteur familier .
- , qui correspond à .
- , qui correspond à .
L'image suivante illustre parfaitement ces trois vecteurs fondamentaux dans .
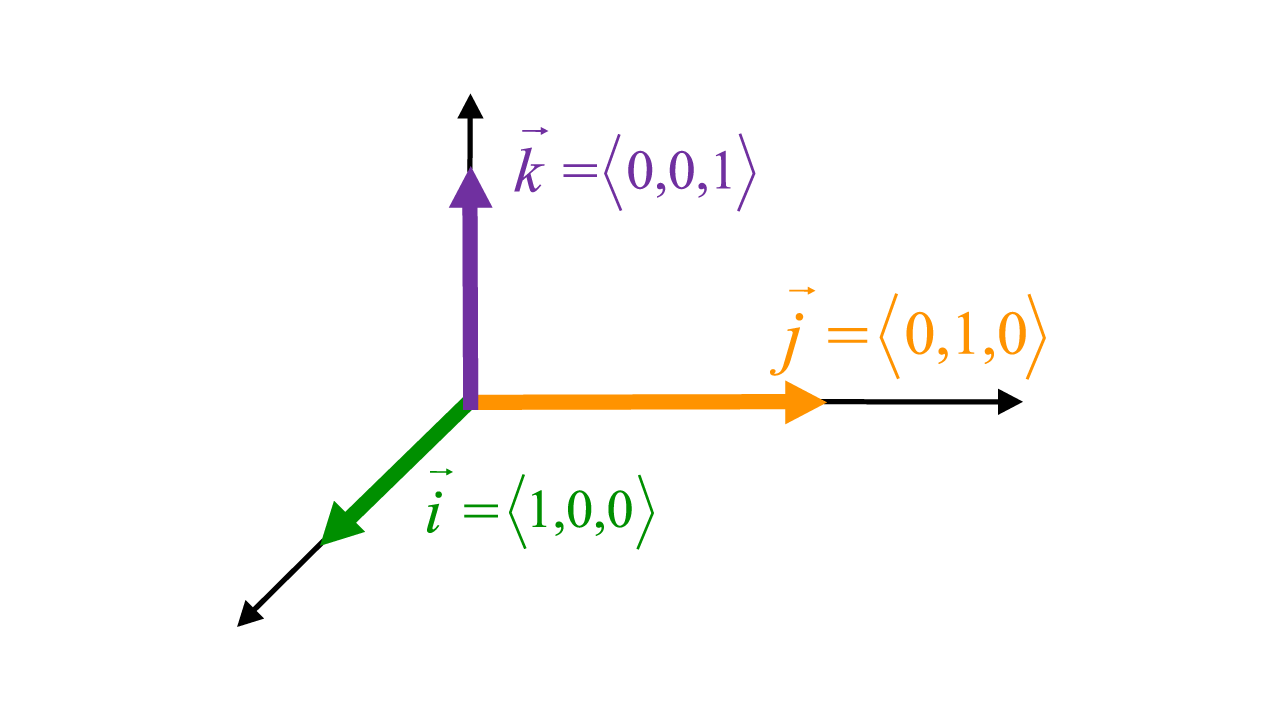
Le document suivant, issu de l'École de technologie supérieure de Montréal (une école d'ingénieurs), formalise ces définitions.
[PDF] Chapitre 1 - Vecteurs.pdf - ENA
Ce document présente de manière claire et visuelle les bases canoniques des espaces que vous connaissez bien.
Parcourez les sections suivantes : Lisez la partie intitulée "Base canonique de R²" (page 10) pour voir la définition des vecteurs \vec{i} et \vec{j} dans le plan. Puis, lisez la partie "Base canonique de R³" (page 12) qui définit les trois vecteurs de base pour l'espace. Remarquez que la notation \vec{i}, \vec{j}, k y est utilisée, tout comme en physique et en ingénierie.
Généralisation à
Maintenant, comment ce modèle se généralise-t-il à des espaces de dimension supérieure, comme , , ou plus généralement , pour lesquels nous n'avons plus d'intuition géométrique ? La logique reste exactement la même.
La base canonique de est une famille de vecteurs, notés . Le vecteur est un vecteur qui ne contient que des zéros, sauf à la -ème position, où il y a un 1.
- ...
La vidéo suivante explique très clairement cette généralisation en partant des exemples de et .
EV de dim finie : cours 4 : Base canonique de R^n
Cette vidéo de la chaîne Cogitamus détaille la construction de la base canonique de R^n.
Regardez d'abord le rappel sur les bases canoniques de R² et R³. Cela consolidera ce que nous venons de voir. Suivez ensuite attentivement l'explication sur la généralisation à R^n. L'animateur y décrit la structure des vecteurs e_1, e_2, \dots, e_n et montre comment tout vecteur de \mathbb{R}^n s'exprime simplement à l'aide de cette base.
Ce qui est fondamental à comprendre, c'est que lorsque nous écrivons un vecteur sous la forme d'un -uplet, comme , nous donnons en fait implicitement ses coordonnées dans la base canonique. C'est une abréviation pour l'écriture formelle :
Cette base est qualifiée de "canonique" car elle est la plus standard et la plus naturelle à utiliser. Sauf indication contraire, c'est toujours dans cette base que l'on travaille.
Pour finir, voici une définition textuelle concise qui résume ce qu'il faut retenir.
Ce document donne une définition synthétique des bases canoniques.
Dans la section III.2 Bases canoniques (page 11), lisez les trois puces qui définissent la base canonique pour \mathbb{R}^2, \mathbb{R}^3 et le cas général \mathbb{R}^n.
Conclusion
Dans cette leçon, nous avons mis en lumière le système de coordonnées le plus fondamental de l'algèbre linéaire. Voici les points clés :
- La base canonique de est l'ensemble de vecteurs .
- Chaque vecteur est un vecteur nul partout, sauf à la -ème position, où il a la valeur 1.
- Pour , c'est . Pour , c'est , qui correspondent aux vecteurs .
- Écrire un vecteur comme signifie que ce sont ses coordonnées dans la base canonique.
Maintenant que nous avons solidifié notre compréhension des vecteurs et de leur représentation standard, nous sommes prêts à aborder les opérations sur les matrices. Dans la prochaine leçon, nous apprendrons à calculer la somme et le produit de matrices, des compétences de calcul essentielles pour la suite du cours. Vous verrez que les colonnes ou les lignes d'une matrice peuvent être vues comme des vecteurs exprimés, par défaut, dans la base canonique.